
НОВОСТИ
Согласование управления мясным подъёмником с мешалками, волчками и вакуумными шприцами
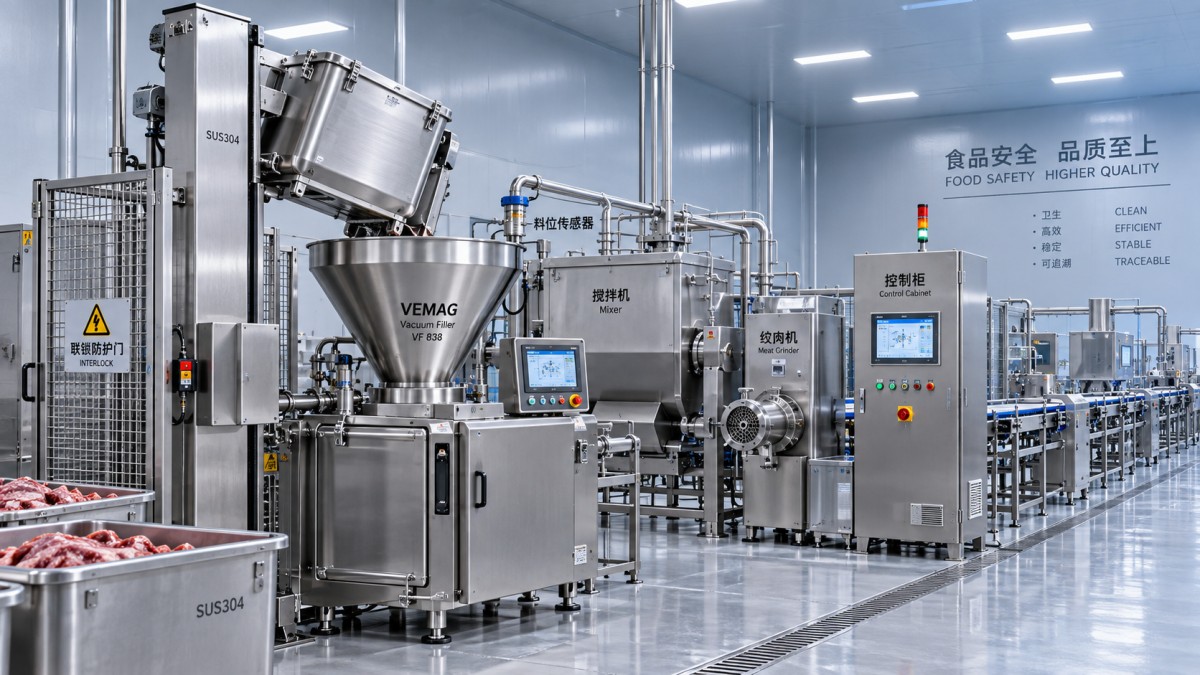
Мясной подъемник — это не просто подъемное устройство между технологическими участками. Его система управления определяет, будут ли мешалка, волчок и вакуумный шприц работать как единый управляемый путь перемещения сырья или как отдельные машины, соединенные ручным вмешательством. Правильный выбор определяется не столько высотой подъема подъемника, сколько тем, как его цикл выгрузки реагирует на потребность оборудования ниже по линии, доступность сырья выше по линии, гигиенические ограничения и состояния безопасности.
Для свежего мяса, эмульсий и колбасного фарша плохо интегрированный подъемник может одновременно создавать несколько проблем: недостаточную подачу на волчок, переполнение бункера, нестабильную передачу партий, воздействие на температуру продукта и ненужный доступ оператора в зону поднятых грузов. Технически обоснованная спецификация начинается с последовательности процесса и распределения обязанностей по управлению, а не с общего варианта «автоматический».
Начните с логики перемещения материала
Совместимость систем управления зависит от того, что подъемник должен перемещать и какое место он занимает в линии. Бункерный подъемник, подающий сырье в волчок, работает иначе, чем подъемник, выгружающий перемешанное мясо в бункер вакуумного шприца. В первом случае основной задачей может быть предотвращение работы волчка без продукта при одновременном исключении избыточного давления подачи. Во втором случае системе может потребоваться сохранять идентификацию партии, предотвращать переполнение заполненного бункера и не прерывать цикл наполнения в неподходящий момент.
Основной вопрос управления заключается в том, должен ли подъемник работать:
- как автономное устройство с ручным управлением;
- как машина с локальным автоматическим управлением выгрузкой;
- как ведомое устройство оборудования, расположенного ниже по линии; или
- как один из узлов последовательности линии, управляемой ПЛК.
Эти схемы не являются взаимозаменяемыми. Локального кнопочного управления может быть достаточно, когда оператор намеренно перемещает отдельные партии из мешалки в приемный бункер. Оно недостаточно, когда подъемник должен автоматически реагировать на уровень в бункере волчка или на производственное состояние вакуумного шприца. И наоборот, полноценный ПЛК линии не всегда оправдан для каждой короткой технологической линии: он добавляет работы по интеграции и требует четкого распределения ответственности за аварийные сигналы, рецептуры, режимы мойки и восстановление после неисправностей.
Согласование подъемника с выгрузкой мешалки
Мешалки обычно формируют условия на входе, основанные на партиях. Подъемник должен знать, когда мешалка завершила свой цикл, когда разрешена ее выгрузка и готова ли приемная станция. Если мешалка и подъемник управляются независимо, может быть достаточно простой схемы разрешений: подъемник не может начать работу, пока его бункер не установлен в правильное положение, защитное ограждение не закрыто, а верхняя точка выгрузки не подтверждена как доступная.
Более скоординированные системы используют сухие контакты или сигналы промышленной шины для обмена такими состояниями, как «смешивание завершено», «выгрузка разрешена», «бункер в положении» и «перемещение завершено». Точный перечень сигналов имеет значение. Сигнал с обозначением «работа» не заменяет подтвержденное состояние готовности процесса. Мешалка может быть включена и готова, но при этом находиться на фазе смешивания по таймеру, под защитной блокировкой или ожидать подтверждения оператора.
Работа с партиями также влияет на необходимый уровень интеграции. Если рецептуры включают отдельные добавки или строго контролируемые пропорции постного мяса и жира, подъемник не следует рассматривать как нейтральный этап транспортировки. Логика управления должна исключать смешивание остаточного продукта одной партии со следующей, если такой перенос не допускается правилами предприятия по рецептуре и прослеживаемости. Для этого может потребоваться процедура идентификации бункера, подтверждение полного завершения выгрузки и определенный протокол для частичных загрузок.
Производительность подъемника следует проверять относительно размера партии мешалки, однако пропускная способность системы управления не менее важна. Подъемник, физически способный вместить полную партию, все же может быть плохо подобран, если его выгрузка слишком резкая для следующей машины или если продолжительность его цикла заставляет мешалку ожидать. Полезно сравнивать не только номинальную производительность в килограммах в час, но и время, необходимое для загрузки, подъема, стыковки, выгрузки, возврата и готовности к следующей партии.
Подача на волчки без создания нестабильных условий нагрузки
Волчки создают более непрерывный характер потребления, чем мешалки. Их потребность в подаче меняется в зависимости от состояния решетки, температуры продукта, вида мясного сырья, уровня жира, нагрузки на шнек и того, перерабатывается ли замороженный или дефростированный материал. Поэтому подъемник, расположенный над волчком, следует оценивать как часть стратегии управления подачей волчка.
Самая простая схема использует датчик верхнего уровня в бункере волчка. Когда уровень продукта опускается ниже заданной точки, подъемник получает команду на выгрузку; когда достигается верхний уровень, выгрузка прекращается. Это может работать для грубой передачи продукта, однако важно учитывать ограничения. Точечные датчики уровня реагируют после того, как уровень продукта уже изменился, а мясо не всегда перемещается равномерно. Образование сводов, прилипание продукта и неравномерный размер частиц могут создавать ошибочное состояние уровня.
Более качественная техническая оценка рассматривает способ выгрузки подъемника: опрокидыванием бункера, открытием заслонки, движением ленты или другим механизмом. Выгрузка опрокидыванием полного бункера может подавать большую массу мяса одномоментно. Если бункер волчка имеет ограниченный свободный объем, система управления должна иметь разрешение, подтверждающее вместимость бункера до начала последовательности опрокидывания. Выгрузка через управляемую заслонку может обеспечивать более точное регулирование, но добавляет компоненты, которые необходимо очищать, проверять и блокировать.
Если ниже по линии используется подача с регулируемой скоростью, подъемнику не обязательно требуется пропорциональное регулирование скорости. Однако ему необходима согласованная логика пуска и остановки, исключающая частые короткие циклы. Чрезмерная цикличность увеличивает механический износ и может приводить к нестабильной загрузке бункера. Гистерезис между нижним и верхним порогами уровня, минимальное время работы и обоснованная задержка аварийного сигнала обычно полезнее, чем чрезмерно чувствительные настройки уровня.
Необходимо также учитывать условие остановки волчка. Если аварийная остановка, срабатывание защиты от перегрузки, открытие ограждения или санитарный режим останавливают волчок, подъемник должен быть заблокирован от выгрузки продукта в неработающий или недоступный бункер. Это базовое требование разрешения, а не дополнительное улучшение автоматизации.
Интеграция с вакуумным шприцем требует более строгого управления состояниями
Вакуумные шприцы создают иные риски, поскольку подача в бункер напрямую влияет на непрерывность порционирования, стабильность вакуума и обращение с продуктом. Шприц может иметь собственный контроль уровня в бункере и сигнал запроса, однако не следует считать подъемник совместимым лишь потому, что обе машины имеют режим «авто».
Совместимость следует проверять на трех уровнях. Электрическая совместимость касается напряжения, питания управления, типа сигналов, заземления, а также того, являются ли входы и выходы сухими контактами, сигналами 24 VDC, аналоговыми сигналами или сетевыми коммуникациями. Функциональная совместимость касается фактического значения каждого сигнала: запрос, готовность, работа, неисправность, полный бункер или завершение цикла. Эксплуатационная совместимость касается того, имеет ли последовательность работы машин смысл при возникновении неисправности или прерывании передачи продукта.
Например, вакуумный шприц может запрашивать материал, когда уровень в его бункере достигает нижнего значения. Если подъемнику требуется продолжительный цикл подъема и опрокидывания, запрос должен поступать достаточно рано, чтобы предотвратить недостаток продукта. Если запрос шприца интерпретируется как немедленная команда без проверки приемной вместимости, задержанный или прерванный цикл шприца может привести к переполнению. Предпочтительна схема подтверждения: шприц запрашивает продукт, подъемник подтверждает свою доступность и безопасность работы, шприц подтверждает разрешение на прием, а подъемник передает подтверждение завершения передачи или статус неисправности.
Документация по сигналам должна указывать, являются ли контакты нормально разомкнутыми или нормально замкнутыми, являются ли сигналы неисправности отказобезопасными и как обрабатывается потеря связи. Неоднозначная спецификация интерфейса является частой причиной задержек при вводе в эксплуатацию. Формулировка «подключение доступно» недостаточно подробна для анализа системы управления.
Цепи безопасности должны оставаться независимыми от производственного удобства
Подъемники сочетают вертикальное перемещение, подвешенные грузы, зоны защемления и выгрузку на высоте. Функции безопасности не должны зависеть только от обычной логики ПЛК или визуальной оценки оператора. Требуемая конструкция зависит от юрисдикции и оценки рисков, однако техническая оценка должна четко различать технологические блокировки и функции с рейтингом безопасности.
Типичные защитные элементы включают цепи аварийной остановки, верхние и нижние ограничения хода, подтверждение положения бункера, блокировки ограждений или ворот, защиту от перегрузки и предотвращение непреднамеренного перезапуска после отключения питания. Если подъемник опрокидывает продукт в открытый бункер, также может иметь значение состояние ограждения, крышки или приемного интерфейса этого бункера. Производственная команда никогда не должна отменять условие безопасности только для сохранения производительности.
Восстановление после неисправностей заслуживает внимания. После аварийной остановки или неисправности датчика требуется ли подъемнику преднамеренный сброс и проверенное безопасное положение, или он может автоматически возобновить работу при изменении входного сигнала? Автоматическое восстановление может быть нежелательным, если оператор может находиться рядом с зоной выгрузки или если частично опрокинутый бункер создает неопределенное состояние нагрузки.
Санитарная обработка является частью спецификации системы управления
В мясопереработке возможность очистки влияет на конструкцию системы управления так же сильно, как и механическое исполнение. Рама и поверхности, контактирующие с продуктом, из нержавеющей стали 304 обеспечивают коррозионную стойкость и долговечность при мойке, однако один только выбор материала не делает подъемник гигиеничным. Датчики, кабельные вводы, распределительные коробки, приводы и шкафы управления должны соответствовать фактическому режиму очистки.
В спецификации следует указать, включает ли очистка ополаскивание под низким давлением, нанесение пены, мойку под высоким давлением или химическую санитарную обработку. Это определяет требования к защите корпусов, выбору разъемов, прокладке кабелей и расположению датчиков приближения или устройств контроля уровня. Компоненты, установленные в местах накопления остатков мяса или там, где распыленная жидкость не может стекать, могут вызывать повторяющиеся ложные сигналы и перерывы на техническое обслуживание.
Режимы управления также должны поддерживать санитарные работы. Правильно спроектированная система разделяет обычное производство, очистку, техническое обслуживание и функции ручного толчкового перемещения. Ручное перемещение может быть необходимо для осмотра, но оно должно выполняться в контролируемых условиях, а не с обходом блокировок. Если подъемник работает с продуктом, чувствительным к аллергенам или относящимся к определенной рецептуре, подтверждение очистки и процедуры выпуска партии могут потребовать отражения в логике работы линии.
Не задавайте избыточные требования к сетевой автоматизации
Удаленный мониторинг, данные рецептур и централизованное управление могут быть ценными, когда процесс требует прослеживаемости или скоординированного управления производством. Однако они должны быть обоснованы определенным эксплуатационным требованием. Надежный проводной интерфейс с четкими индикаторами состояния и контактами неисправностей может быть более удобным в обслуживании, чем сложное сетевое соединение для небольшой линии периодического производства.
Если перерабатывающее предприятие использует управление по рецептурам для смешивания, наполнения и последующего приготовления, общие структуры данных становятся более актуальными. Расположенная ниже по линииКоптильная камера может хранить технологические формулы, записывать кривые температуры и влажности и использовать блокировку дверей между зонами сырой и готовой продукции; это не означает, что подъемнику выше по линии необходимо прямое управление рецептурами. Существенная связь носит процедурный характер: идентификация партии и передача должны оставаться надежными от смешивания через наполнение до последующей термической обработки.
Поэтому наиболее практичная спецификация — это описание логики управления, а не перечень функций автоматизации. Она должна определять, кто инициирует передачу, какая машина предоставляет разрешение, что подтверждает прием продукта, какие неисправности останавливают последовательность, как управляется ручной режим и как система возвращается в работу после очистки или прерывания. Когда эти ответы четко определены, становится проще выбрать правильный интерфейс мясного подъемника — и значительно менее вероятно, что он станет слабым звеном между в остальном эффективными мешалками, волчками и вакуумными шприцами.
Центр продукции
Оставьте сообщение онлайн